

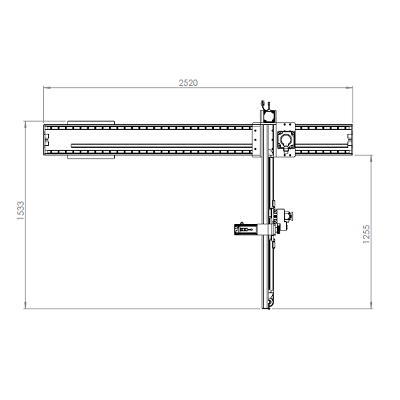
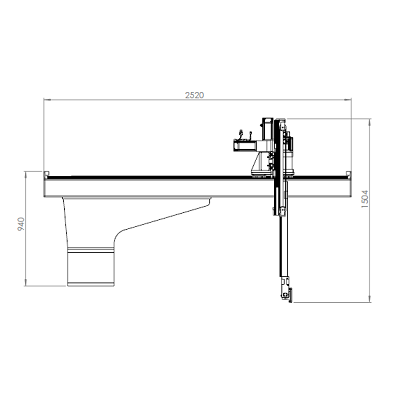
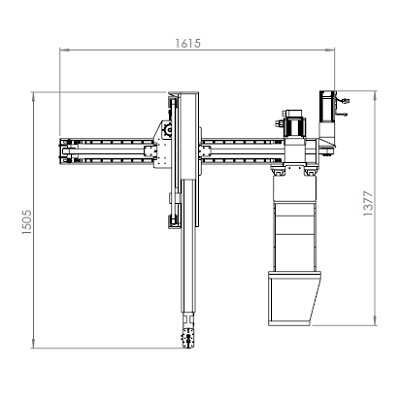
اتوماسیون برداشت قطعه از ماشین تزریق
MR3 پس از دریافت سیگنال مجاز از ماشین تزریق وارد ناحیه قالب میشود، قطعه یا راهگاه را با گریپر مناسب برمیدارد و آن را در محل تعریفشده قرار میدهد. این روند به ثبات زمان سیکل، کاهش تماس دستی با ناحیه قالب و نظم بهتر خروجی خط کمک میکند.
طراحی متناسب با ماشین و قالب
کورس محورها، نوع گریپر، ظرفیت حمل و نحوه ارتباط کنترلی باید براساس مشخصات ماشین تزریق، قالب و قطعه نهایی تعیین شوند. امکان اتصال ربات به کانوایر و تجهیزات کنترل کیفیت نیز در طراحی پروژه بررسی میشود.